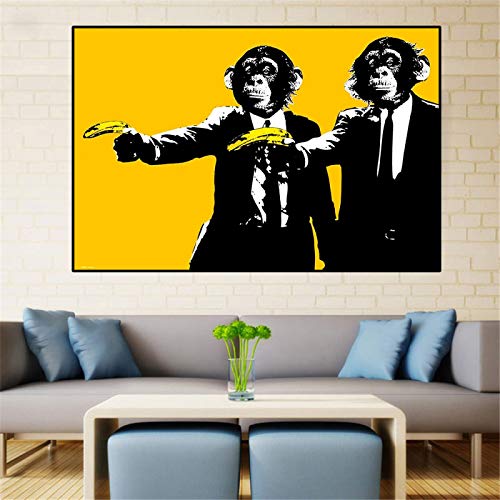
Peinture singe gorille graffiti art moderne grand tableau mural salon 70x100cm
14,95 EUR
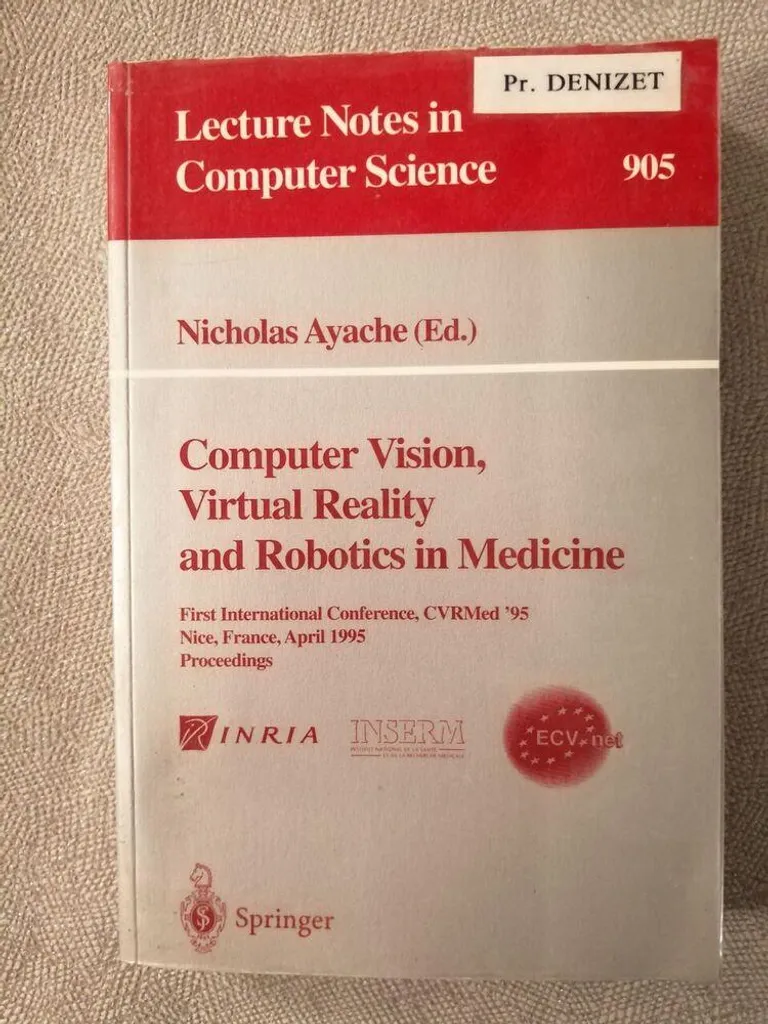
Vous rencontrez des difficultés pour modéliser la profondeur ou la stéréovision ? Ce livre de Nicholas Ayache apporte des solutions mathématiques concrètes aux problèmes complexes de la vision par ordinateur.
Souvent, le manque de documentation structurée freine le développement de projets en robotique. Cet ouvrage comble ce vide en offrant un cadre théorique clair et des algorithmes éprouvés.
Pour ceux qui luttent avec l'intégration de la réalité virtuelle dans les systèmes de contrôle, les explications détaillées ici facilitent grandement la mise en œuvre technique.
L'approche didactique permet de résoudre les erreurs courantes liées à l'étalonnage des caméras et à l'analyse de scène. C'est un guide pratique pour stabiliser vos architectures logicielles.
Fini les tâtonnements lors de la création d'environnements simulés. Ce livre pose les jalons d'une compréhension parfaite de l'interaction entre le virtuel et le réel pour vos futurs robots.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.